|
Hormodular 1.0
Locomotion gait discovery by using digital hormones on modular robots
|
|
Hormodular 1.0
Locomotion gait discovery by using digital hormones on modular robots
|
Creates a Module, indicating which position it occuppies inside the modular robot.
{
    //-- Store absolute id in the robot:
    module_index = index;

    //-- Create connectors
    for(int i = 0; i < 4; i++)
        connectors.push_back(new Connector() );

    //-- Create sinusoidal oscillator
    oscillator = new SinusoidalOscillator();

    //-- Create gait tables
    //const std::string GAIT_TABLE_FILEPATH = "../../data/test/test_gait_table.txt";
    //const std::string GAIT_TABLE_FILEPATH = "../data/test/test_gait_table.txt";
    const std::string GAIT_TABLE_MULTIDOF_11 = "multidof-11-2-gaittable.txt";
    const std::string GAIT_TABLE_MULTIDOF_7 = "multidof-7-tripod-gaittable.txt";
    const std::string GAIT_TABLE_MULTIDOF_9 = "multidof-9-quad-gaittable.txt";


    gaitTables.push_back(new GaitTable(configParser.getGaitTableFolder() + GAIT_TABLE_MULTIDOF_11));
    gaitTables.push_back(new GaitTable(configParser.getGaitTableFolder() + GAIT_TABLE_MULTIDOF_7));
    gaitTables.push_back(new GaitTable(configParser.getGaitTableFolder() + GAIT_TABLE_MULTIDOF_9));

    //-- Load frequency table:
    frequencyTable = new GaitTable(configParser.getFrequencyTableFile());

    //-- Load orientation
    orientation = configParser.getOrientations()[index];

    reset();
}
Here is the call graph for this function:
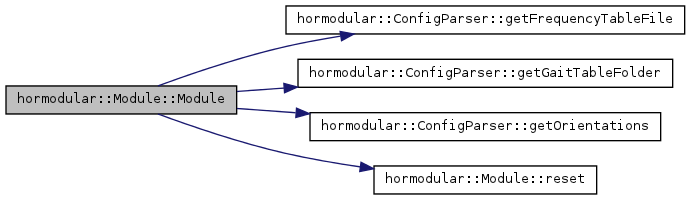 |
 1.7.4

